Domain packtisch.de kaufen?
Wir ziehen mit dem Projekt
packtisch.de um.
Sind Sie am Kauf der Domain
packtisch.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain packtisch.de kaufen?
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
Ähnliche Suchbegriffe für Positionierungen
Top-Angebote
Produkte zum Begriff Positionierungen:
-
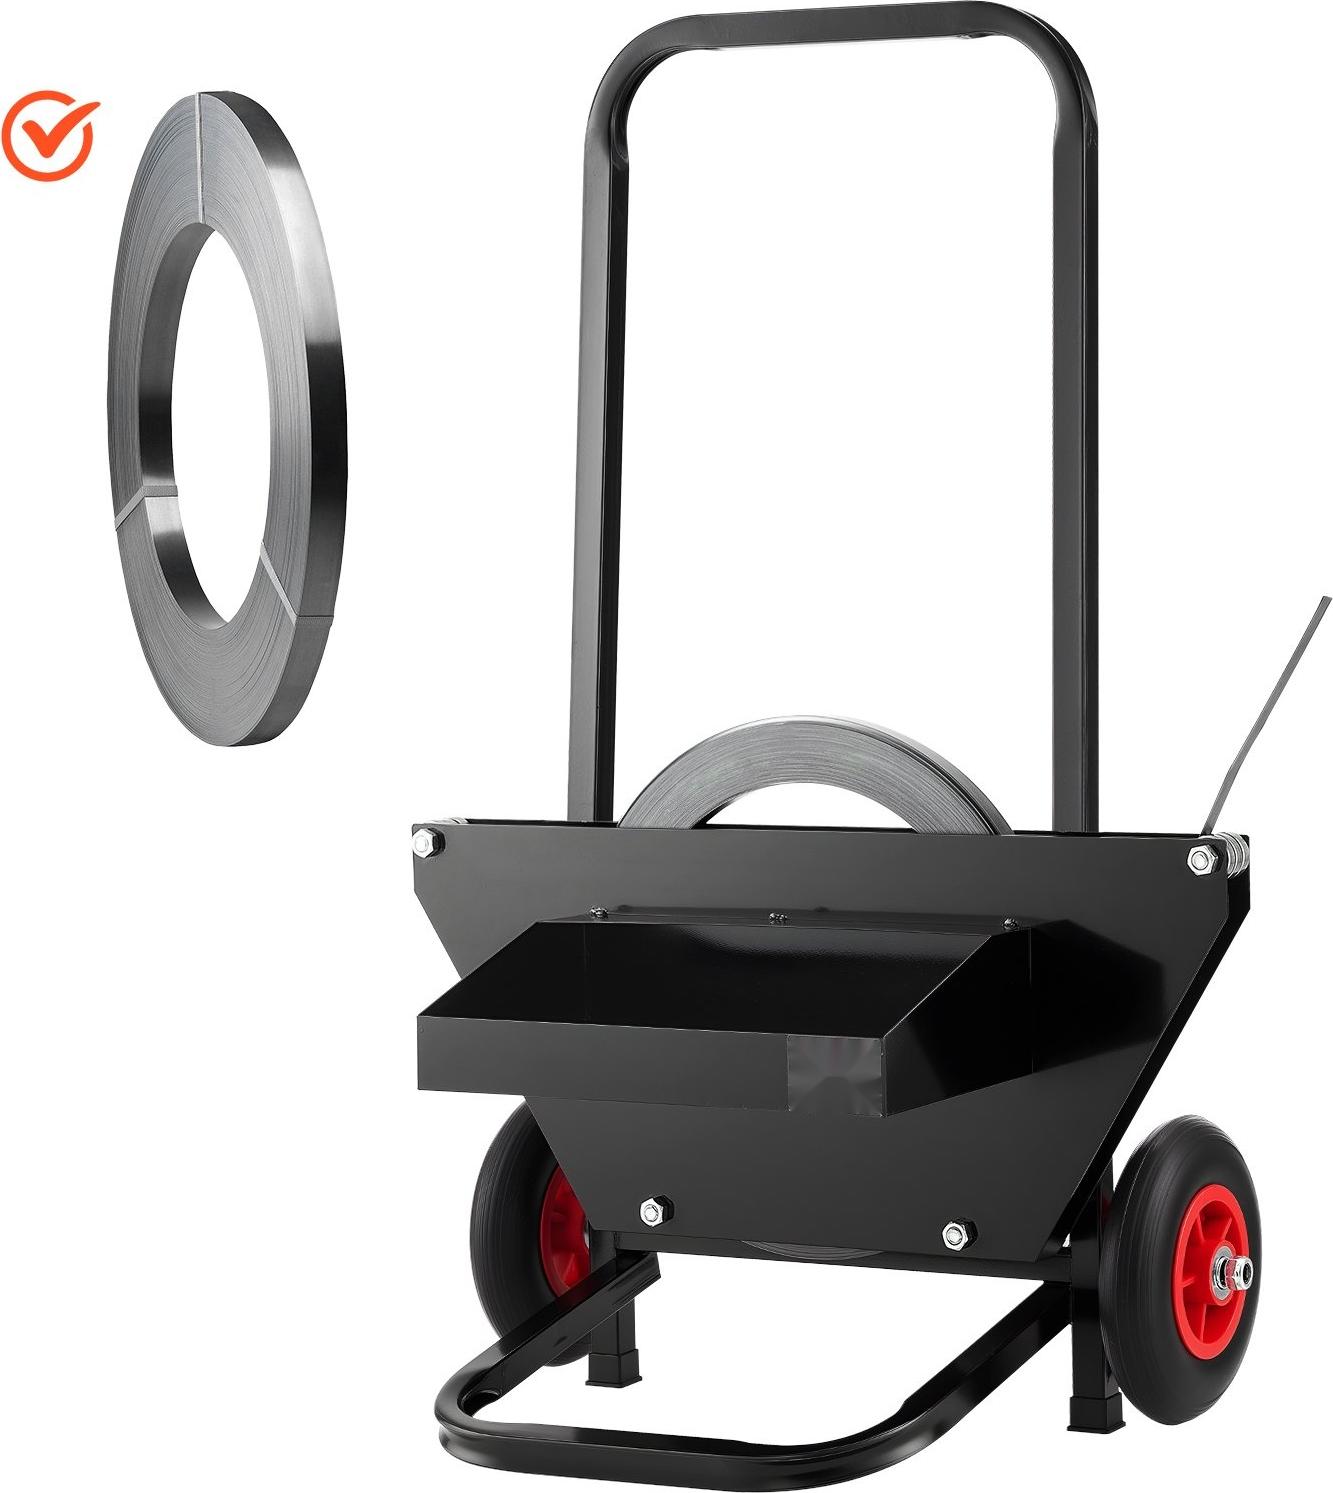
Abrollwagen für Umreifungsband - Bandabroller/Umreifungswagen für Stahlbandspulen - Kern-Außen-Ø 600 mm - Fahrbar mit Gummirädern - Stahlrahmen - Werkzeugablage - Lager & VersandRobuster Umreifungswagen für Stahlbänder - mobil, effizient und langlebig Mit hoher Tragfähigkeit bis 50 kg, geeignet für Stahlbandrollen bis 600 mm Außendurchmesser: Dieser stabile Abrollwagen aus Q235-Kohlenstoffstahl sorgt für sauberes, kontrolliertes Abrollen und maximale Effizienz bei intensiven Umreifungsarbeiten - in Werkstatt, Lager und . Das spricht dafürHohe Kompatibilität und Tragkraft bis 50 kgLeichtgängige, geräuscharme MobilitätSanfte, verwicklungsfreie BandausgabeSchnelle Montage, einfache HandhabungIntegrierte Werkzeugbox für Ordnung und TempoLanglebige, korrosionsbeständige Konstruktion Mehr Einsatzbereiche, weniger Stillstand Dank Aufnahme für Stahlbandrollen bis 600 mm Außendurchmesser und 50 kg Last meistert der Wagen verschiedenste Gurtgrößen und Rollengewichte. So bleibt der Materialfluss stabil und Rüstzeiten sinken. Mobil auf jedem Untergrund Zwei 21-cm-Gummiräder sind verschleißfest und laufruhig. Zusammen mit dem ergonomischen Griff bewegen Sie den Wagen siche644,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **

Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
Top-Angebote
Produkte zum Begriff Positionierungen:
-
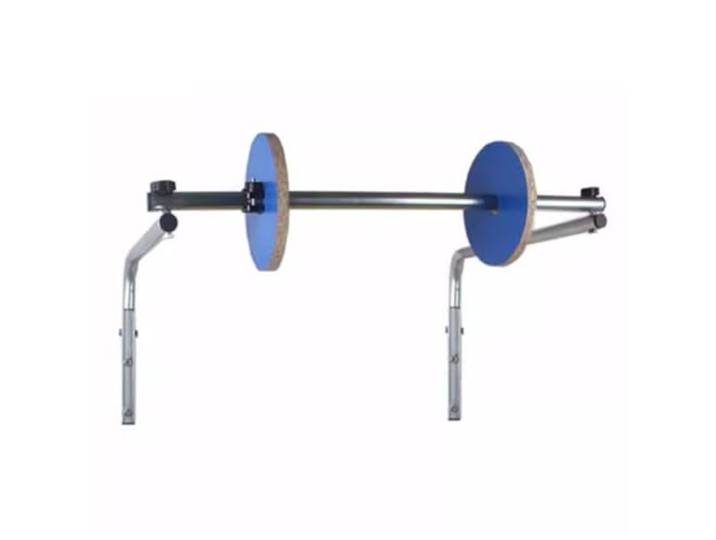
Wandmontierter Rollenhalter für Luftpolsterfolie – Ideal für Verpackung, Umzug Und Versand(120 cm)Wandmontierter Rollenhalter für Luftpolsterfolie – Ideal für Verpackung, Umzug Und Versand(120 cm). - Kompatibel mit verschiedenen Schaumstoffverpackungsfolien: Unser Schaumstoffverpackungsfolien-Rollenspender ist so konzipiert, dass er Verpackungsfolien unterschiedlicher Breiten aufnimmt und somit den vielfältigen Verpackungsanforderungen von Branchen wie Fabriken und Expressdiensten gerecht wird. - Material: Unser Schaumstofffolien-Rollenspender ist robust und langlebig. Er besteht aus dickwandigen, verzinkten Rohren und hält auch dem regelmäßigen Gebrauch stand. Seine Stabilität, Formbeständigkeit und Rostfreiheit zeugen von seiner hohen Qualität. - Platzsparendes Design: Dank der Wandmontage spart unser Schaumstofffolien-Rollenspender wertvolle Stellfläche. Für eine effiziente und platzsparende Installation werden vier Wandbohrungen mit jeweils 45 mm Tiefe und 12 mm Durchmesser benötigt. - Vielseitig einsetzbar: Ob Glaswaren, Geschirr, Bücher, Elektronik, Bastelarbeiten, Tassen, Kleidung oder andere zerbrechliche Gegenstände – unser Schaumstofffolien-Rollenspender vereinfacht und optimiert das Verpacken für eine Vielzahl von Branchen und Anwendungen. - Einfache Installation: Vereinfachen Sie Ihren Verpackungsprozess mit unserem einfach zu installierenden Schaumstofffolien-Rollenspender. Die unkomplizierte Halterung ermöglicht eine schnelle manuelle Montage und Demontage. Wenn die Schaumstoffhülle nicht verwendet wird, lässt sie sich leicht wieder aufwickeln, um Unordnung zu vermeiden und die Einsatzbereitschaft für den nächsten Gebrauch zu gewährleisten. Farbe:Silver103,50 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
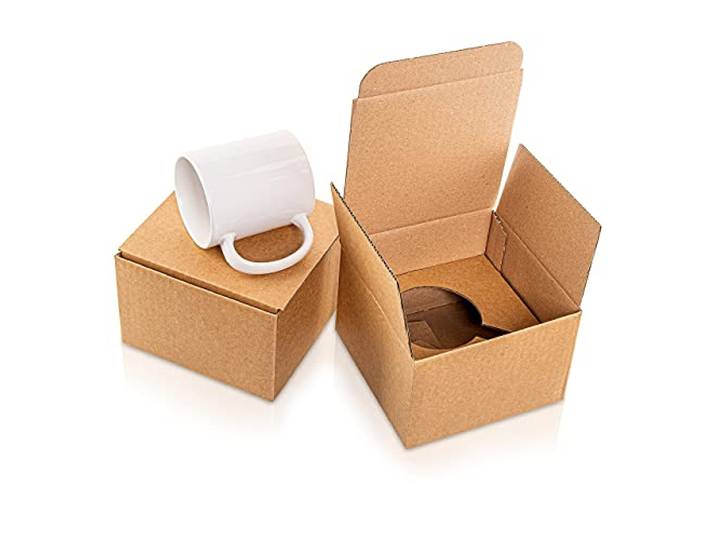
Vistapack Tassen Karton Tassenverpackung mit Fixierung - Versandkarton/Geschenkbox Tasse Versand (216)Vistapack Tassen Karton Tassenverpackung mit Fixierung - Versandkarton/Geschenkbox Tasse Versand (216). Verpackung für Tassen, Versandkarton, Tassenverpackung, Tassenkarton, Geschenkbox Farbe:Naturbraun169,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
Ähnliche Suchbegriffe für Positionierungen
-
Abrollwagen für Umreifungsband - Bandabroller/Umreifungswagen für Stahlbandspulen - Kern-Außen-Ø 600 mm - Fahrbar mit Gummirädern - Stahlrahmen - Werkzeugablage - Lager & VersandRobuster Umreifungswagen für Stahlbänder - mobil, effizient und langlebig Mit hoher Tragfähigkeit bis 50 kg, geeignet für Stahlbandrollen bis 600 mm Außendurchmesser: Dieser stabile Abrollwagen aus Q235-Kohlenstoffstahl sorgt für sauberes, kontrolliertes Abrollen und maximale Effizienz bei intensiven Umreifungsarbeiten - in Werkstatt, Lager und . Das spricht dafürHohe Kompatibilität und Tragkraft bis 50 kgLeichtgängige, geräuscharme MobilitätSanfte, verwicklungsfreie BandausgabeSchnelle Montage, einfache HandhabungIntegrierte Werkzeugbox für Ordnung und TempoLanglebige, korrosionsbeständige Konstruktion Mehr Einsatzbereiche, weniger Stillstand Dank Aufnahme für Stahlbandrollen bis 600 mm Außendurchmesser und 50 kg Last meistert der Wagen verschiedenste Gurtgrößen und Rollengewichte. So bleibt der Materialfluss stabil und Rüstzeiten sinken. Mobil auf jedem Untergrund Zwei 21-cm-Gummiräder sind verschleißfest und laufruhig. Zusammen mit dem ergonomischen Griff bewegen Sie den Wagen siche644,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Logistik, Schulbücher von Christian EisenschinkMehr als 200 Klausuraufgaben zur effektiven Vorbereitung auf die Prüfung. Mit den mehr als 200 klausurtypischen Aufgaben dieses Buches schaffen Sie sich in kürzester Zeit eine solide Basis für eine erfolgreiche IHK-Prüfung. Eng angelehnt an die Originalprüfungen werden alle prüfungsrelevanten Themen im Bereich Logistik abgedeckt und garantieren eine umfassende Vorbereitung: Musterlösungen zu jeder Aufgabe helfen Ihnen, Ihren Wissensstand zu überprüfen und vorhandene Wissenslücken gezielt zu schliessen. Detaillierte Erläuterungen veranschaulichen den Weg zur Lösung und geben Sicherheit. Das Glossar mit allen wichtigen Fachbegriffen garantiert Ihnen den schnellen Zugriff auf benötigte Informationen. Zahlreiche Prüfungstipps zeigen Ihnen, worauf es in der Prüfung ankommt. Auf das Wesentliche konzentriert vermittelt Ihnen dieser Band alles, was Sie für eine erfolgreiche Prüfung können und wissen müssen. Inhaltsverzeichnis: 1. Grundlagen der Logistik. 2. Einkaufs- und Beschaffungsprozess 2.1 Einkaufsprozess 2.2 Beschaffungsprozess 3. Materialwirtschaft und Lagerhaltung 3.1 Materialwirtschaft 3.2 Lagerhaltung 4. Wertschöpfungskette 4.1 Fertigungsprinzipien 4.2 Transportsysteme 4.3 Verpackung, Warenausgang und Verladung 4.4 Entsorgung 5. Aspekte der Rationalisierung 5.1 Optimierung des Produkt-Portfolios 5.2 Weltweiter Einkauf, Prozesse und Verschwendung 6. Spezielle Rechtsaspekte 6.1 Einkaufsverträge 6.2 Verkaufsverträge 6.3 Zollrecht bei Im- und Export 6.4 Abfallwirtschaft Lösungen Formeln Glossar Literaturverzeichnis Stichwortverzeichnis.29,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Logistik, Fachbücher von Christof SchulteDer 360°-Blickwinkel auf die Logistik. Dr. Christof Schulte ist Mitglied des Vorstandes (Chief Financial Officer) einer Management-Holding und nimmt zahlreiche Aufsichtsratsmandate wahr. Die Optimierung der Logistik zählt zu den zentralen Erfolgsfaktoren in der globalisierten Welt. Dieses Lehrbuch und Nachschlagewerk präsentiert Ihnen den aktuellen Stand der Logistik. Dazu werden neben den klassischen Logistikkonzepten insbesondere neue Entwicklungen und Herausforderungen, wie Industrie 4.0 oder das Internet der Dinge, die grossen Einfluss auf das Supply Chain Management haben, vorgestellt. Aufgrund seiner umfassenden, systematischen Darstellung sowie der zahlreichen Fallbeispiele findet dieses Buch nicht nur an vielen Hochschulen, sondern auch in der Praxis regen Einsatz. Aus dem Inhalt: - Logistikstrategie und Logistik-Controlling - Informations- und Kommunikationssysteme in der Logistik.49,80 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.